
 Products
Medical
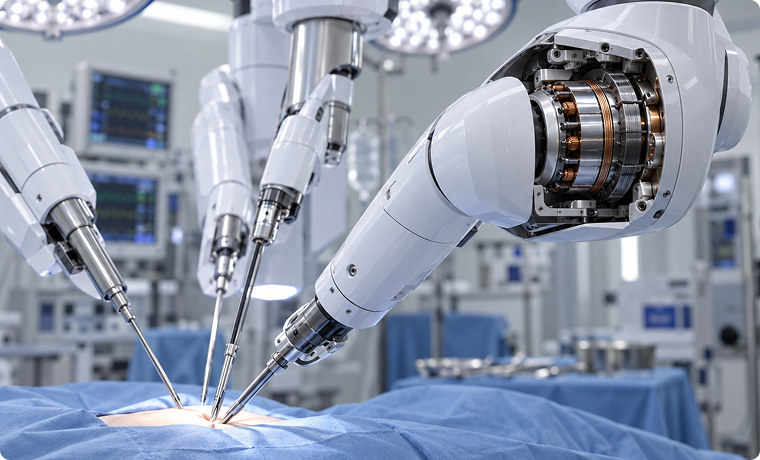
Surgical Robot
정밀 제어를 위한 소형·저발열 설계
수술용 로봇은 의료진의 움직임을 정밀하게 전달해야 하기 때문에 모터의 위치제어 성능과 응답성이 중요합니다. 특히 미세한 동작을 반복하는 로봇 관절에는 낮은 코깅토크와 부드러운 회전 특성이 요구되며, 수술 환경을 고려해 진동과 소음도 최대한 줄여야 합니다.
로봇 암 내부에는 여러 개의 모터와 구동부가 제한된 공간에 배치되기 때문에 모터의 크기와 무게뿐 아니라 발열도 중요한 설계 요소입니다. 장시간 안정적으로 구동하기 위해서는 필요한 토크와 속도를 확보하면서도 온도 상승을 낮게 유지해야 하며, 적용 공간에 맞춰 외경, 길이, 전압 및 기계적 구조를 최적화하는 설계가 필요합니다.
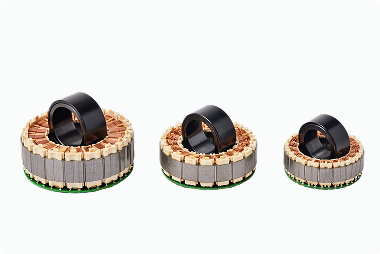
Frameless Motor
KHND


